无人车厚片吸塑外壳怎么选材?采购/工程师必看的量产风险规避指南
无人车厚片吸塑外壳在使用中出现问题,很多人归因于材料老化,真实根源往往是三重应力叠加。成型残余应力、户外温度交变应力、螺栓装配应力耦合,叠加清扫作业持续振动载荷,会缓慢造成壳体变形、雷达标定漂移。本文依托杰出多年的厚片吸塑经验,拆解环卫无人车吸塑壳体选材逻辑,给出专项验收标准,帮研发与采购提前规避样机转量产的壳体隐患。
一、无人车吸塑外壳选型容易踩的误区
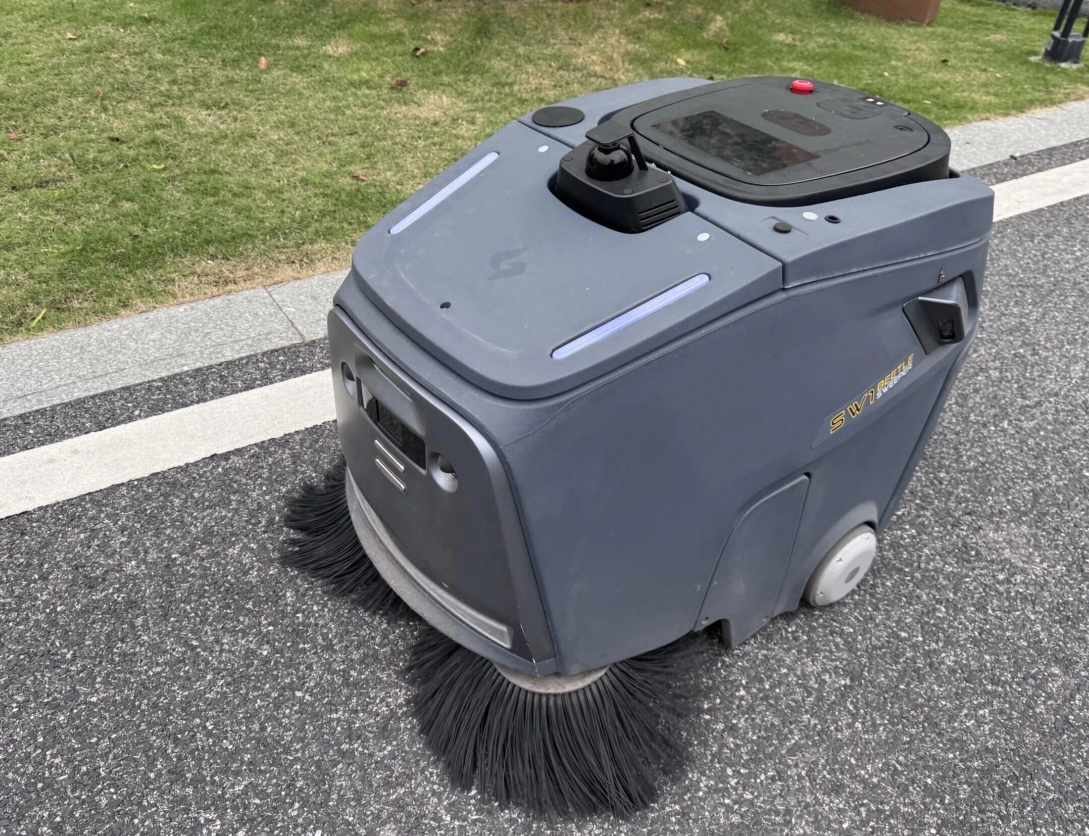
不少结构工程师在设计无人车外壳方案时,例如园区用的环卫清扫无人车,很多设计师会优先关注外壳好不好成型、板材采购成本,容易忽略车辆长期户外作业,以及传感器安装带来的特殊技术要求。
园区环卫清扫无人小车长期在户外路面作业,除昼夜温差、紫外暴晒、雨水侵蚀之外,还持续承受清扫刷旋转带来的整机振动、路面碎石飞溅冲击;车身外壳、顶部雷达基座均采用厚片吸塑成型。厚片吸塑工艺有一个特性:深拉伸的转角区域板材会被拉薄,壳体冷却定型之后,内部会留存成型带来的残余应力。
绝大多数项目只做材料耐紫外线老化测试,忽略一个关键问题:成型自带的内应力、冷热交替产生的温度应力、拧紧固定螺栓带来的装配锁紧应力,三种应力叠加在一起,再叠加清扫作业持续振动,持续拉扯壳体结构。
三重应力叠加原理表
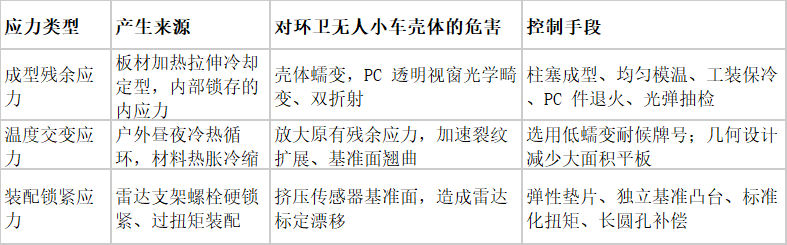

补充环卫车型特殊风险:清扫刷周期性振动会反复扰动应力集中区域,加速裂纹扩展,放大三重应力带来的失效风险。
大量项目复盘证明:样机在室内检验全部合格,上路测试几个月后,外壳慢慢开裂、雷达窗口发生形变,直接导致雷达标定跑偏。挑选外壳板材不能只看加工难易程度,必须结合实际工况、传感器光学需求、壳体承载能力综合评估,提前验证多重应力 + 振动带来的长期风险。
案例:园区环卫清扫无人车外壳选材失效(前期其他厂商制作壳体,出现户外老化问题后委托杰出科技做失效分析) 某园区环卫清扫无人车项目,壳体由外部供应商采用 4mm 普通 ABS 板材制作整套外壳。样机在车间装配,外观平整,组装过程顺利。
车辆投入园区道路露天清扫运行 8 个月,外壳大面积发黄,边角以及顶部雷达底座位置出现裂纹;清扫刷持续振动放大壳体应力,裂纹逐步扩展,雨水渗入壳体损坏顶部激光雷达与摄像头传感器。我们技术团队开展失效分析,联合第三方机构完成超声波测厚、依据 ASTM D4093 光弹应力检测。
失效检测数据对比表
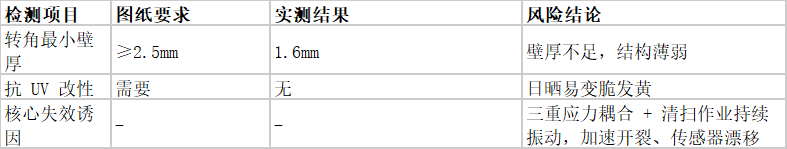
复盘结论:户外环卫清扫无人车外壳,不能直接选用普通 ABS 板材。选材阶段要指定抗 UV 改性牌号;生产过程重点管控转角薄弱区域壁厚;技术协议内提前写明耐老化、残余应力检测要求。环卫车型额外增加振动耐久验证,振动会持续放大三重应力,显著提升壳体开裂概率,降低多重应力叠加引发长期故障的概率。本次复盘结论,用于同类环卫低速无人小车项目前期风险预判。
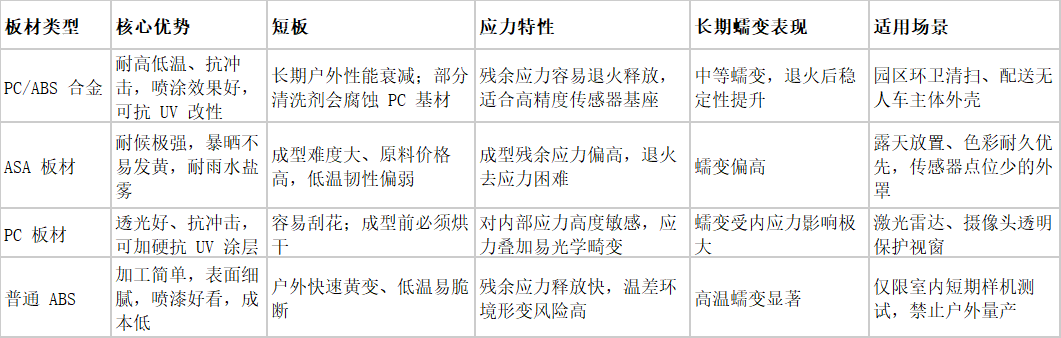
二、无人车厚片吸塑外壳主流板材选型拆解
板材选型对比总表
三、降低三重应力的前置设计与成型工艺对策
选材只是风险控制一环,壳体几何、模具、成型工艺直接决定残余应力基数:
1. 几何设计:雷达基座、安装固定区域避免尖角,转角 R≥0.5 倍壁厚;大面积平板增加浅筋 / 微凸台抑制蠕变;传感器基准面尽量独立凸台,不要直接在大面积薄壁壳体上做安装基准,把装配应力隔离,避免螺栓力传导至雷达窗口光学区域。
2. 模具工艺:深拉伸区域采用柱塞辅助成型,均衡板材拉伸减薄,降低转角应力集中;模具温控均匀,成型后采用工装夹具保压冷却,减少冷却收缩不均带来的残余应力;高要求 PC 视窗件,按需增加低温退火去应力工序。
3. 装配结构:不建议硬刚性螺栓锁紧;优先采用弹性垫片、沉孔避让、长圆孔补偿热胀冷缩;技术协议规定标准化扭矩管控,杜绝过拧引入额外装配应力。
4. 原料预处理:PC 板材成型前必须充分烘干,消除水汽带来银丝缺陷,同时减少成型应力。
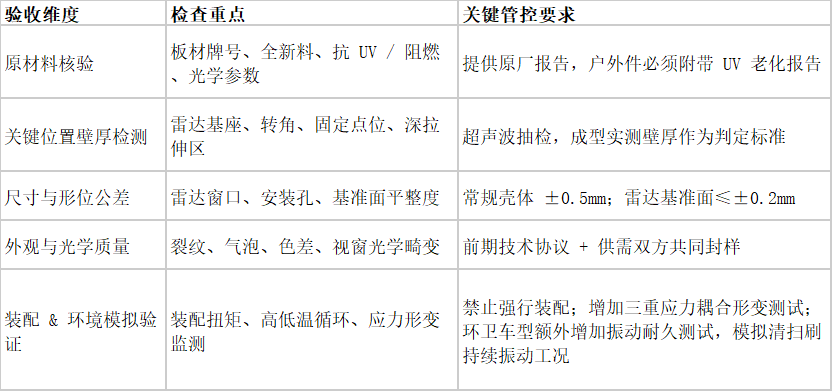
四、无人车吸塑外壳 5大核心验收维度
5 大验收维度简表
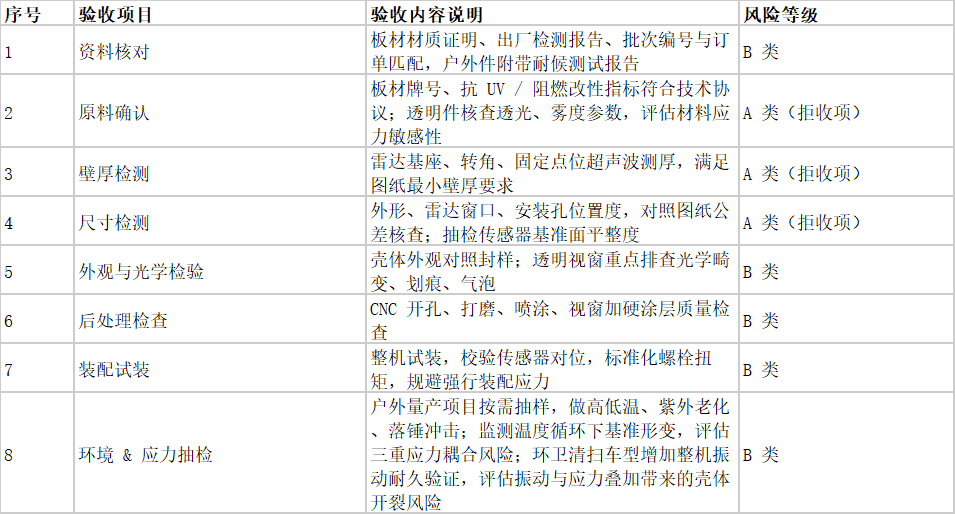
五、无人车厚片吸塑外壳验收核对清单
六、总结
环卫清扫无人小车厚片吸塑外壳和普通工业防护罩差别很大,壳体品质直接决定雷达、摄像头能否长期稳定工作。选材不能单一考量成型难度与材料采购价格,要综合使用工况、光学指标、结构承载能力评估;验收环节除管控深拉伸转角壁厚、传感器窗口精度、耐候性能外,一定要重视厚片吸塑自带的成型残余应力,评估成型、温度、装配三重应力叠加 + 清扫振动引发缓慢形变的风险,不能仅凭肉眼外观判断产品是否合格。
测试分层策略:样机阶段开展全套材料、应力、环境耦合验证;量产后来料可简化为材质报告、关键位置超声波壁厚、基准面形位公差抽检,平衡品质与项目成本。
参考《智能移动机器人(AMR/AGV)产业发展白皮书》与 Automotive Thermoformed Part Market 行业研究报告,建议样机阶段锁定板材牌号,技术协议中明确壁厚、耐候、光学量化指标,增加残余应力与高低温形变检测要求,供需双方共同封样,降低量产阶段壳体失效风险。
FAQ
Q:无人车户外外壳可以直接选用普通 ABS 板材厚片吸塑吗?
A:不推荐用于户外量产项目。普通 ABS 缺少抗 UV 改性,长期日晒会快速黄变、韧性下降,经历温差循环后容易开裂,仅适合室内样机短期测试。户外落地项目优先选用抗 UV 改性 PC/ABS 或者 ASA 板材,同时评估材料残余应力特性。
Q:无人车雷达 PC 透明视窗,成型后出现雾度上升是什么原因?
A:主要两大诱因:PC 板材烘干不充分,成型产生银丝缺陷;成型留存残余内应力,在户外高低温、装配锁紧多重应力叠加下缓慢释放,造成光学畸变。生产端严格管控板材烘干与成型冷却参数,必要时增加退火去应力工序,样品阶段提前开展老化光学验证。
Q:无人车壳体厚片吸塑壁厚设计,一般预留多少余量合适?
A:无人车壳体深拉伸转角位置,必须预留成型拉伸减薄余量。举例:毛坯板 4mm,转角成品最小壁厚建议≥2.2~2.5mm;模具设计阶段可采用辅助柱塞成型工艺,控制壁厚衰减幅度。壁厚越薄,三重应力叠加带来形变、开裂的概率越高。
Q:无人车壳体紫外老化测试,验收标准如何约定?
A:可以参照 ASTM G154 荧光紫外老化或 ASTM G155 氙灯老化,在技术协议明确老化时长、黄变指数 ΔE 限值;老化试验后壳体不得出现裂纹、粉化现象,色差变化控制在约定阈值以内。除紫外老化外,建议同步增加高低温循环形变监测,评估三重应力耦合带来的基准漂移风险。
Q:环卫清扫无人小车,相比配送无人车,外壳选材还有额外要考虑的点吗?
A:环卫清扫无人小车在三重应力之外,存在清扫刷工作带来的持续周期性振动。振动会持续反复撬动雷达基座与壳体转角,加速应力集中位置裂纹扩展。选材优先选择抗疲劳、耐振动蠕变的抗 UV PC/ABS 牌号;结构设计上雷达基座要做独立凸台,隔离振动向光学窗口传递,样机阶段增加振动耐久测试。
Q:厚片吸塑壳体,退火去应力是不是所有无人车外壳都要做?
A:不是一刀切。PC 雷达透明视窗、雷达基准承载面等高光学 / 高精度基准区域建议评估退火;普通外观外罩(无传感器基准),优先通过成型工艺降低残余应力,退火会增加成本与尺寸风险,需要做 DOE 验证尺寸变化。
Q:三重应力耦合测试怎么做?有无标准化试验方案?
A:目前暂无专门国标 / ASTM 标准直接定义 “三重应力耦合试验”,行业实操方案:固定标准装配扭矩锁紧试样 → 高低温循环老化 → 持续监测基准面平面度 / 形变,评估蠕变漂移量,用于样机阶段风险摸底,不作为来料常规抽检项。
参考文献
1. 《智能移动机器人(AMR/AGV)产业发展白皮书》
2. Automotive Thermoformed Part Market 行业研究报告
3. ASTM D4093 透明塑料光弹残余应力测试
4. ASTM G154 荧光紫外暴露试验;ASTM G155 氙灯耐候暴露试验